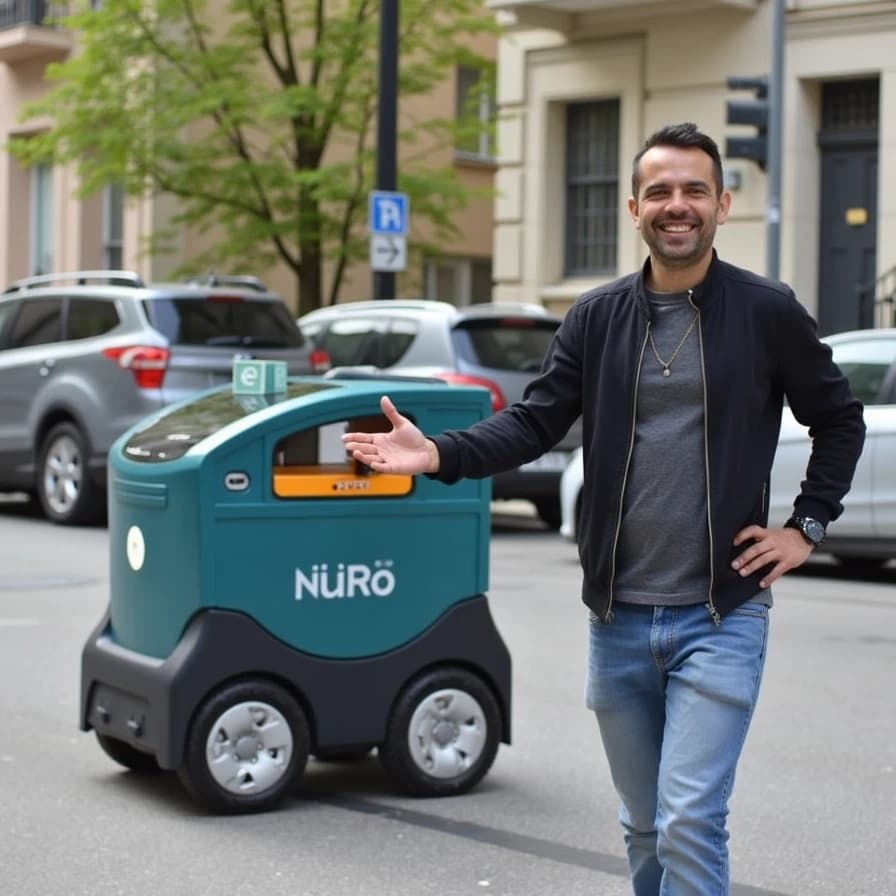
La startup de vehículos autónomos (AV) Nuro ha obtenido la autorización regulatoria necesaria para iniciar pruebas de conducción sin la presencia de un conductor de seguridad. Este permiso constituye un hito en la fase de validación de su stack tecnológico, permitiendo la transición de entornos controlados a entornos urbanos con supervisión remota o nula.
Validación de la arquitectura de conducción autónoma
La obtención de este permiso implica que los sistemas de percepción, localización y planificación de trayectorias de Nuro han superado los requisitos de seguridad exigidos por las autoridades de transporte. Técnicamente, esto requiere una integración precisa de sensores LiDAR, cámaras de alta resolución y radares, procesados mediante redes neuronales convolucionales para la detección de objetos y la predicción de comportamiento de agentes externos. La capacidad de operar sin conductor depende de la fiabilidad de la redundancia en los sistemas de frenado y dirección, así como de la baja latencia en la comunicación V2X (Vehicle-to-Everything) para la mitigación de riesgos en intersecciones complejas.
Integración de la infraestructura de software con Uber
El despliegue de este servicio se fundamenta en la integración de la flota de Nuro con la plataforma de despacho de Uber. Este proceso requiere la interoperabilidad de APIs de gestión de flotas y sistemas de navegación en tiempo real. La arquitectura de Uber actuará como la capa de interfaz de usuario y gestión de demanda, mientras que Nuro proveerá la capa de ejecución física y autonomía. La convergencia de estas dos infraestructuras busca optimizar la eficiencia de los recorridos y reducir los tiempos de espera en el servicio de robotaxis mediante algoritmos de optimización de rutas.
Implicaciones económicas y cambio en la estructura de costos
Desde una perspectiva económica, la transición hacia un modelo de robotaxis altera la estructura de costos operativos (OPEX) de la movilidad. La eliminación del factor humano reduce drásticamente el costo variable por kilómetro recorrido, al suprimir los salarios de los conductores. No obstante, este ahorro se compensa con un incremento en los costos de capital (CAPEX) debido a la inversión en hardware especializado y la necesidad de mantenimiento preventivo de sensores y sistemas computacionales de borde (edge computing). El éxito de este modelo dependerá de la capacidad de alcanzar economías de escala que permitan que el costo por milla sea inferior al del transporte convencional con conductor.